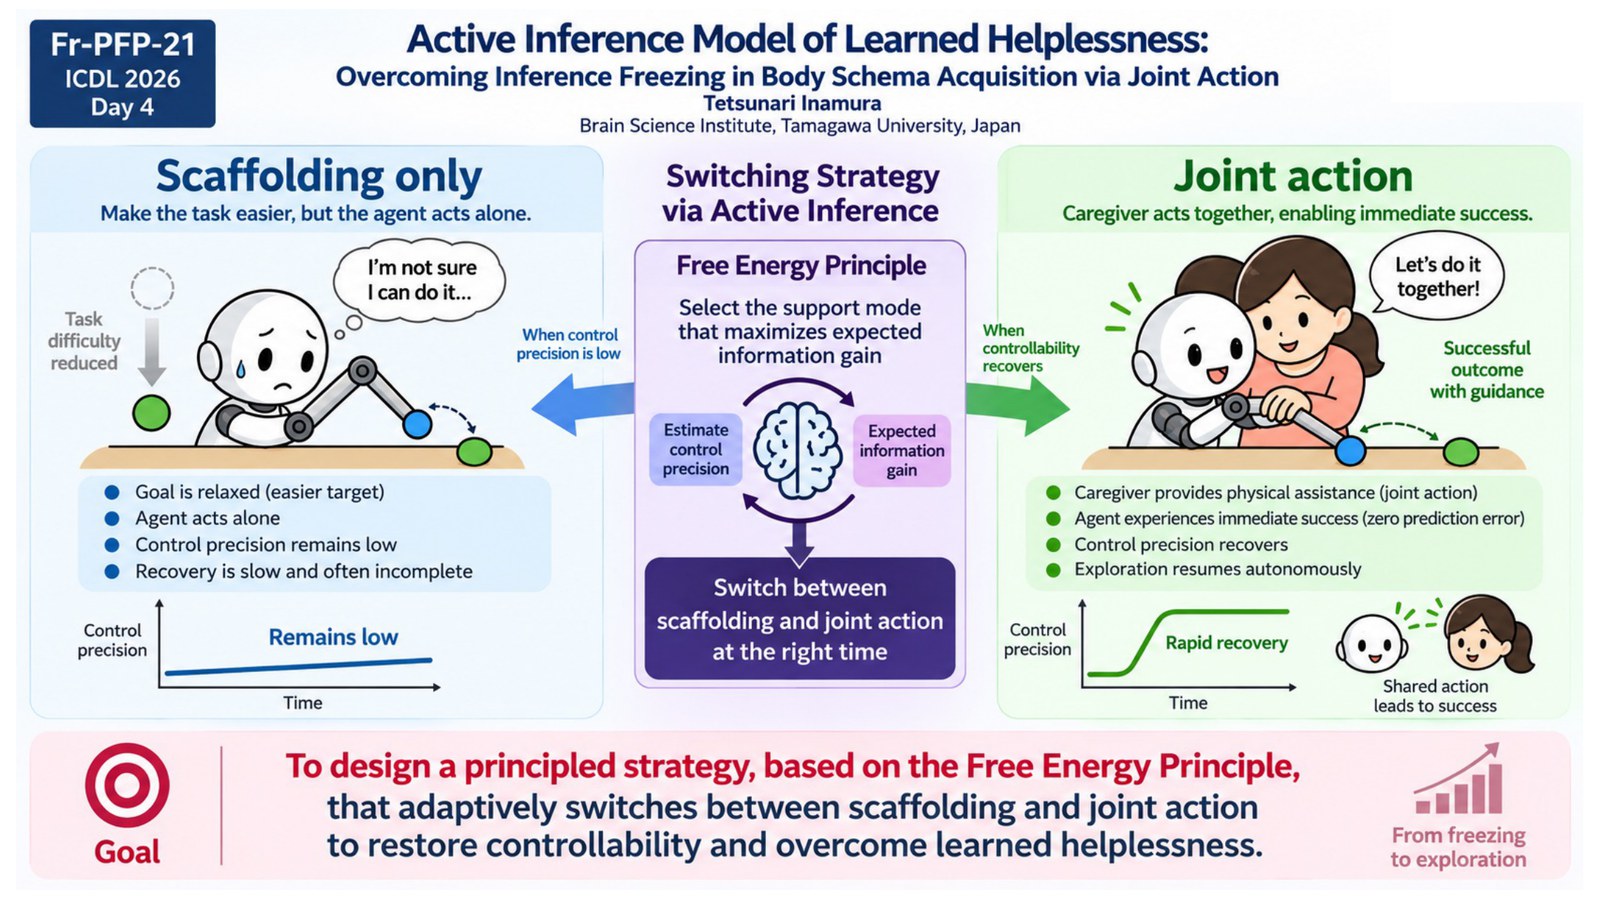
2026年9月15日から18日にかけて京都大学で開催された IEEE International Conference on Development and Learning (ICDL) 2026 において、研究代表者の稲邑哲也が「Active Inference Model of Learned Helplessness: Overcoming Inference Freezing in Body Schema Acquisition via Joint Action」と題する研究発表を行いました(ポスター Fr-PFP-21)。
子どもは、自分の行動が世界を変えられるという確信を足がかりに未知の環境を探索します。しかし制御のきかない環境に置かれ続けると、探索そのものをやめてしまう「学習性無力感」に陥ります。やっかいなのは、環境が安全になった後も回復しないという不可逆性です。
本研究は、この不可逆性を自由エネルギー原理にもとづく能動的推論から導きました。環境に対する制御精度が崩壊すると、行動から得られる情報利得が消滅し、エージェントは行動を止めます。行動を止めれば新しい予測誤差が生まれず、精度の更新も止まる。この自己閉鎖的なループが、発達の時間スケールでは事実上抜け出せない「凍結」を生みます。
さらに2自由度ロボットアームの身体図式獲得を用いたシミュレーションにより、この凍結からの回復には課題の難易度を下げるスキャフォールディングだけでは不十分で、養育者が手を添えて一緒に動く共同行為が必要であることを示しました。共同行為は予測誤差ゼロの経験を強制的に与え、制御精度を再起動させます。
この結果は、支援者やロボットの役割についての見方を変えるものです。優れた支援者とは、正しいお手本を見せる存在でも、課題を易しくする存在でもなく、凍りついた推論を解きほぐす「安全基地」として機能する存在である——本研究はそのことを計算論的に示しています。
自他の境界を編集することで行動変容を引き出す Self-Mirroring Twins プロジェクトにとって、「他者の関与が学習者の内部状態をどう変えるか」を数理的に扱う本研究は、その理論的基盤のひとつを成すものです。会場では、共同行為の最中に学習者が自身の意図をどの程度保持しているのか、他者の行動を受け入れる過程をどう倫理的に位置づけるべきかといった論点について活発な議論が交わされ、今後のモデル拡張に向けた課題を得ることができました。
本研究は JST CREST(JPMJCR2561)および JST ムーンショット型研究開発事業(JPMJMS2294)の支援を受けています。
論文の書誌情報は研究業績のページに掲載しています。